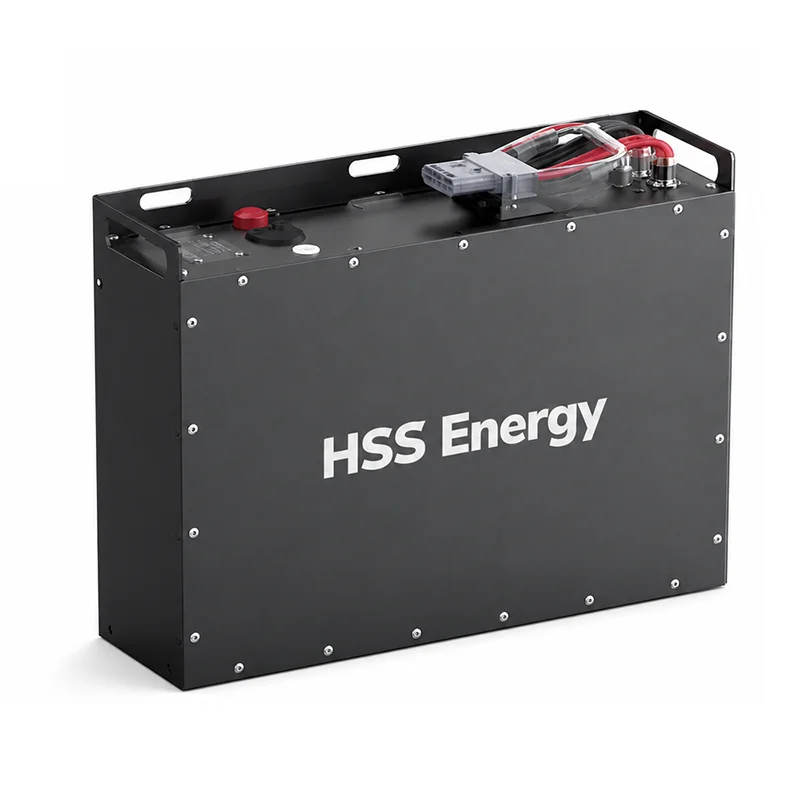
AGV 또는 모바일 로봇 배터리는 전압 및 용량 목표를 충족하는 것 이상의 기능을 수행해야 합니다. 런타임, 가속 전류, 충전 창, 배터리 베이 크기, 차량 컨트롤러와의 통신 및 작동 일정 모두가 최종 팩 설계에 영향을 미칩니다. HSS 에너지는 애플리케이션에 대해 전기, 기계 및 통신 매개변수가 확인된 AGV, AMR 및 모바일 로봇 장비용 프로젝트 기반 리튬 배터리 시스템을 개발합니다.
|
애플리케이션 초점 |
배터리 화학 |
충전 중 |
완성 |
|
AGV/AMR/이동로봇 |
LiFePO4 참조 플랫폼 |
프로젝트별 수동/도크/기회부과 |
CAN/RS485 및 프로젝트 정의 인터페이스 |
동일한 공칭 전압을 사용하는 두 개의 AGV에는 매우 다른 배터리 팩이 필요할 수 있습니다. 경량 창고 AMR은 장기간 적당한 전류로 작동할 수 있는 반면, 운송용 AGV는 가속, 리프팅 또는 경사 작동 중에 짧은 고전류 이벤트가 발생할 수 있습니다. 따라서 배터리는 듀티 사이클에서 정의되어야 합니다.
|
엔지니어링 입력 |
그것이 결정하는 것 |
|
차량 작동 전압 |
시리즈 구성 및 충전기 전압 |
|
평균 부하 및 작동 시간 |
필요한 사용 에너지 및 런타임 |
|
최대 부하 및 최대 지속 시간 |
BMS, 셀, 케이블 및 커넥터 전류 성능 |
|
배터리 베이/장착 공간 |
인클로저 크기, 단자 위치 및 기계적 레이아웃 |
|
충전창 |
충전 전류 및 충전 전략 |
|
차량 컨트롤러 |
통신 프로토콜 및 신호 매핑 |
|
운영 환경 |
온도, 인클로저 및 보호 요구 사항 |
다음 구성은 제공된 HSS 참조 데이터를 기반으로 합니다. 원본 자료에 고정되지 않은 매개변수는 일반 값이 할당되지 않고 프로젝트에서 확인된 상태로 유지됩니다.
|
매개변수 |
HSS 참조 구성/프로젝트 확인 |
|
시장 전압 등급 |
24V급 |
|
공칭 전압 |
25.6V |
|
구성 |
8S LiFePO4 |
|
용량 |
60Ah |
|
공칭 에너지 |
1.536kWh |
|
높은 요금 참조 |
29.2V(8×3.65V); 최종 충전기 프로필 프로젝트 확인 |
|
충전 방법 |
CC-CV; 수동/도크/프로젝트별 기회부과 |
|
연속/피크 전류 |
AGV 부하 및 피크 지속 시간을 통해 프로젝트 확인 |
|
의사소통 |
CAN / RS485 프로젝트 선택 가능; 프로젝트에 의해 확인된 매핑 |
|
인클로저 / 무게 |
배터리 베이 검토 후 프로젝트 확인 |
|
커넥터 / 핀아웃 |
프로젝트 구성 |
용량만으로는 AGV가 교대를 완료할 수 있는지 여부를 정의할 수 없습니다. 에너지 요구량은 이동, 유휴 시간, 가속, 리프팅 또는 툴링 부하, 충전 기회를 포함한 실제 작동 주기를 통해 추정해야 합니다. 피크 전류는 평균 에너지 소비량과 별도로 확인해야 합니다.
|
사이징 질문 |
엔지니어링 점검 |
|
AGV는 충전 후 얼마 동안 작동해야 합니까? |
공칭 용량만 사용하기보다는 듀티 사이클을 통해 사용 가능한 에너지를 추정하세요. |
|
정상 운전 전류는 얼마입니까? |
열부하 및 연속 방전 요구 사항 확인 |
|
가장 높은 단기 전류는 얼마입니까? |
셀, BMS, 케이블 및 커넥터 기능 확인 |
|
피크는 얼마나 오래 지속되나요? |
지속적인 높은 부하와 짧은 가속 피크 구별 |
|
휴식시간에도 AGV 충전이 가능한가요? |
기회 충전으로 필요한 온보드 에너지가 줄어들 수 있습니다. |
|
얼마나 많은 예비비가 필요합니까? |
경로 및 충전 신뢰성에 따라 SOC 작동 창 설정 |
충전 전략은 배터리 설계의 일부입니다. 제공된 24V급 레퍼런스는 CC-CV 충전 방식을 지원하는 반면, 물리적 충전 방법은 프로젝트별로 선택됩니다. AGV 시스템에 따라 충전은 수동, 도크 기반 또는 예정된 정지 중에 기회 충전으로 배열될 수 있습니다.
· 수동 충전: 정의된 충전 기간 동안 차량 운행을 중단할 수 있는 경우에 적합합니다.
· 도크 충전: 충전 인터페이스와 제어 로직이 도킹 배열과 일치합니다.
· 기회 충전: 짧은 충전 기간을 충전기, 배터리 및 경로 전략이 지원하는 작동 일정에 통합할 수 있습니다.
· 최종 충전 전류, 커넥터/접점 설계 및 제어 신호는 충전 장비 및 차량 컨트롤러를 통해 확인되어야 합니다.
AGV 및 로봇 공학 프로젝트의 경우 BMS는 단순한 보호 장치가 아닙니다. 또한 차량 컨트롤러에 작동 정보를 제공할 수도 있습니다. 제공된 레퍼런스는 프로젝트에 대해 확인된 프로토콜 매핑을 통해 프로젝트 선택 가능한 CAN 또는 RS485 통신을 지원합니다.
|
BMS/인터페이스 아이템 |
프로젝트 역할 |
|
전압, 전류 및 온도 모니터링 |
배터리 작동 상태 및 보호 입력 |
|
과충전/과방전 보호 |
구성된 배터리 한도를 벗어나는 작동을 방지합니다. |
|
과전류/단락 보호 |
비정상적인 전기적 조건에 대응 |
|
온도 보호 |
온도가 구성된 한계를 초과할 때 작동을 제어합니다. |
|
SOC 데이터 |
구현된 경우 남은 에너지 표시 및 충전 결정 지원 |
|
CAN / RS485 |
확인된 프로토콜에 따른 차량/BMS 통신 |
|
프로토콜 매핑 |
고객과 확인된 신호 정의 및 통신 동작 |
AGV 배터리는 기존 배터리 베이에 의해 제한되는 경우가 많습니다. 따라서 기계 설계가 확정되기 전에 엔클로저 치수, 핸들 위치, 케이블 출구, 커넥터 위치 및 서비스 접근을 검토해야 합니다. 제공된 참조는 프로젝트 확인을 위해 인클로저, 무게, 커넥터 및 핀 배치를 열어 둡니다.
· 배터리 베이 크기 및 장착 지점
· 금속 또는 기타 프로젝트에 적합한 인클로저 구조
· 전류 및 차량 인터페이스에 따른 커넥터 및 케이블 선택
· 단자/커넥터 위치 및 케이블 빠져나가는 방향
· 필요한 경우 디스플레이 또는 상태 인터페이스
· 서비스 액세스, 리프팅 및 교체 요구 사항
· 프로젝트별 라벨 및 식별
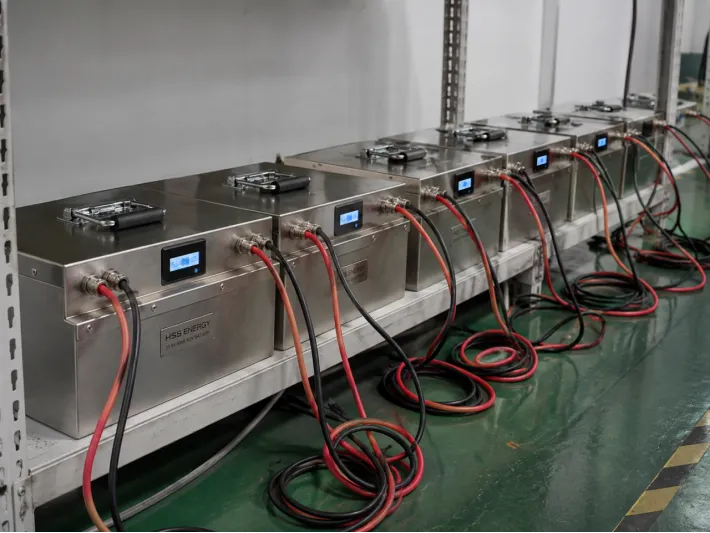
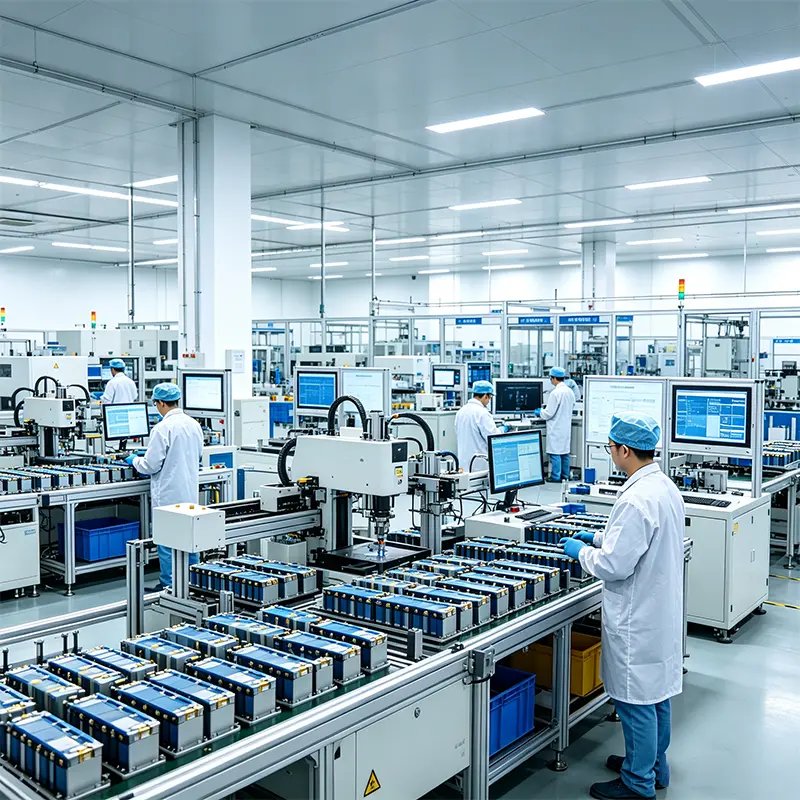
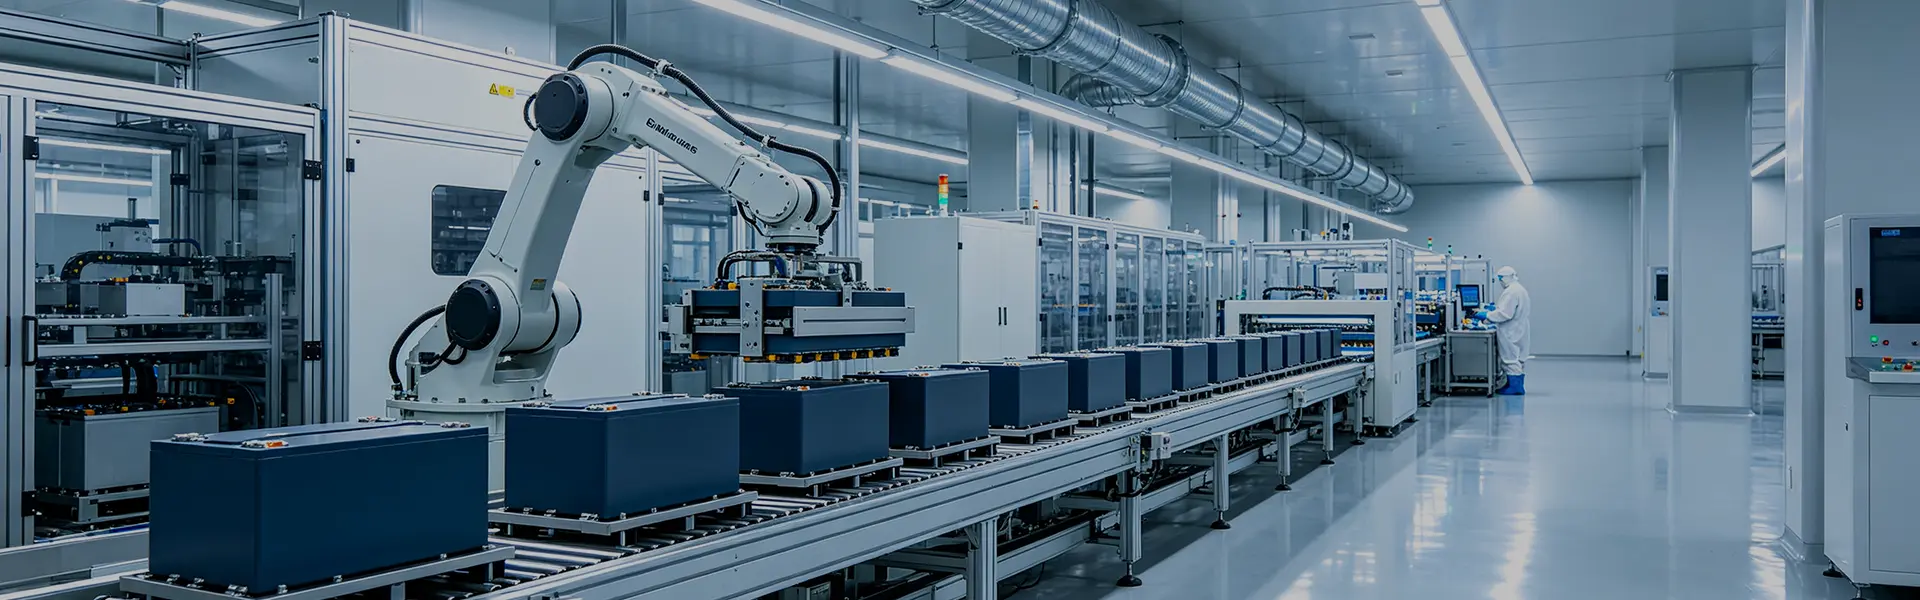
일괄 전기 검증 중 HSS Energy AGV 배터리 장치
맞춤형 AGV 배터리의 경우 생산 관리팀에서는 팩 일관성과 차량에 중요한 인터페이스를 모두 확인해야 합니다. 검증은 단일 일반 체크리스트가 아닌 승인된 프로젝트 사양에 대해 정의됩니다.
· 배터리 전압 및 전기 검사
· BMS 기능 및 보호 점검
· 승인된 구성에 따른 충전/방전 확인
· CAN 또는 RS485가 지정된 경우 통신 확인
· 커넥터, 케이블 및 핀아웃 검사
· 장착된 경우 디스플레이/상태 확인
· 기계 및 외관 검사
· 배송 전 프로젝트 별 최종 검사
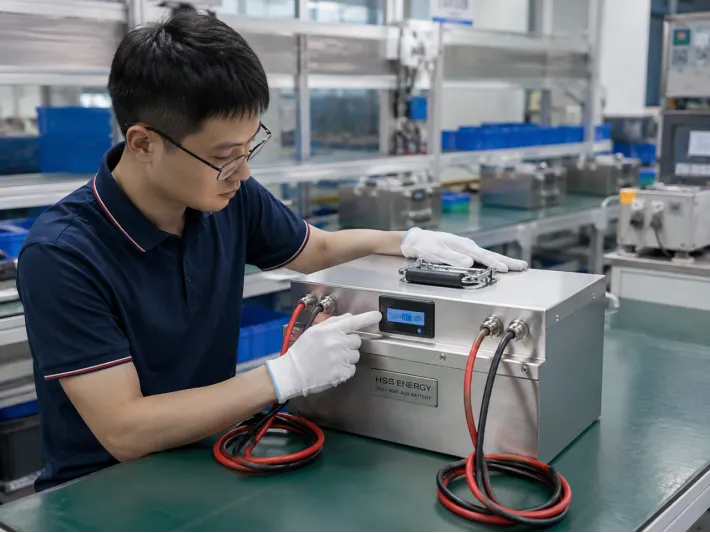
HSS Energy AGV 배터리 어셈블리의 최종 기능 검사
|
애플리케이션 |
배터리 설계 초점 |
|
창고AGV |
런타임, 경로 주기, 도킹 및 차량 통신 |
|
AMR |
컴팩트한 통합, SOC 정보 및 빈번한 충전 기회 |
|
자재 취급 로봇 |
가속 및 페이로드 이동 중 최대 전류 |
|
자율주행 카트/터거 |
긴 작동 시간 및 반복 가능한 충전 일정 |
|
검사로봇 |
컴팩트한 패키징 및 애플리케이션별 런타임 |
|
서비스 / 모바일 로봇 |
기계적 통합, 저전압 플랫폼 및 통신 요구 사항 |
|
단계 |
단계 |
산출 |
|
1 |
차량 데이터 |
전압, 부하, 런타임, 배터리 베이, 충전기 및 컨트롤러 |
|
2 |
배터리 제안 |
화학, 시리즈 구성, 용량 및 전기 아키텍처 |
|
3 |
인터페이스 확인 |
커넥터, 핀아웃, CAN/RS485 매핑 및 충전 인터페이스 |
|
4 |
견본 |
합의된 구성으로 제작된 프로토타입 팩 |
|
5 |
차량 테스트 |
대상 장비의 런타임, 피크 부하 동작, 충전 및 통신 확인 |
|
6 |
확인 |
검증 후 사양 및 인터페이스 고정 |
|
7 |
생산 |
일괄 생산 및 프로젝트 별 검사 |
|
질문 |
예/필수인 경우 |
다음 확인 |
|
기존 AGV 전압 플랫폼? |
차량 전압을 출발점으로 사용 |
충전기 및 컨트롤러 전압 범위 확인 |
|
충전 없이 풀 시프트 운영? |
필요한 사용 가능한 런타임 크기 |
평균 부하 확인 및 SOC 예약 |
|
충전소가 있나요? |
도크 또는 기회 충전 평가 |
허용 충전 전류 및 접점/인터페이스 설계 확인 |
|
높은 가속도/양중하중? |
피크 전류를 별도로 처리 |
피크 진폭 및 지속 시간 확인 |
|
차량 통신이 필요합니까? |
해당되는 경우 CAN 또는 RS485를 선택하세요. |
프로토콜 및 신호 매핑 확인 |
|
고정 배터리 베이? |
기계 설계는 사용 가능한 공간을 따릅니다. |
인클로저, 커넥터 및 서비스 액세스 확인 |
인증 및 운송 문서는 구성별로 다릅니다. 최종 배터리 모델, 대상 시장 및 고객 요구 사항에 따라 사용 가능한 문서를 확인해야 합니다. HSS 에너지는 가능한 경우 승인된 프로젝트에 적용 가능한 문서 패키지를 제공할 수 있습니다.
AGV 및 로봇 배터리는 대상 장비를 중심으로 맞춤화되므로 관련 인증서나 보고서에 정확한 구성이 포함되지 않는 한 인증 범위가 모든 전압, 용량, 인클로저 또는 인터페이스 변형을 포괄한다고 가정해서는 안 됩니다.
· AGV/AMR/로봇 종류 및 용도
· 공칭 시스템 전압 및 허용 전압 범위
· 평균 작동 전류 또는 전력
· 피크 전류 및 피크 기간
· 충전 사이에 필요한 런타임
· 일일 영업시간 / 교대 패턴
· 배터리 베이 크기 및 장착 제약
· 현재 팩을 교체하는 경우 기존 배터리 세부정보
· 충전 방법 및 충전기 사양
· CAN/RS485 요구 사항 및 프로토콜 문서
· 커넥터, 핀아웃 및 케이블 요구사항
· 작동 온도 및 설치 환경
· 타겟 시장, 인증 요건 및 예상 수량
이 페이지에 표시된 25.6V 60Ah / 1.536kWh 구성은 제공된 프로젝트 데이터를 기반으로 한 HSS 참조 구성입니다. 범용 AGV 배터리 사양은 아닙니다. 연속 전류, 피크 전류, 인클로저, 무게, 커넥터, 핀아웃, 통신 매핑 및 최종 충전기 프로필은 프로젝트에서 확인된 상태로 유지됩니다.
최종 배터리 전압 범위, 용량, 전류 제한, BMS 설정, 통신 프로토콜, 기계 구조, 커넥터 시스템, 충전 매개변수 및 문서는 승인된 프로젝트 데이터시트, 기술 계약, 샘플 확인, PI 또는 계약의 적용을 받습니다. 웹사이트 정보가 승인된 프로젝트 문서와 다른 경우 승인된 프로젝트 문서가 우선합니다.
차량 전압, 부하 데이터, 필요한 런타임, 피크 전류, 배터리 베이 크기, 충전 방법 및 통신 요구 사항을 보냅니다. HSS Energy는 이러한 입력을 사용하여 대상 장비에서 검증해야 하는 배터리 아키텍처와 인터페이스를 정의할 수 있습니다.