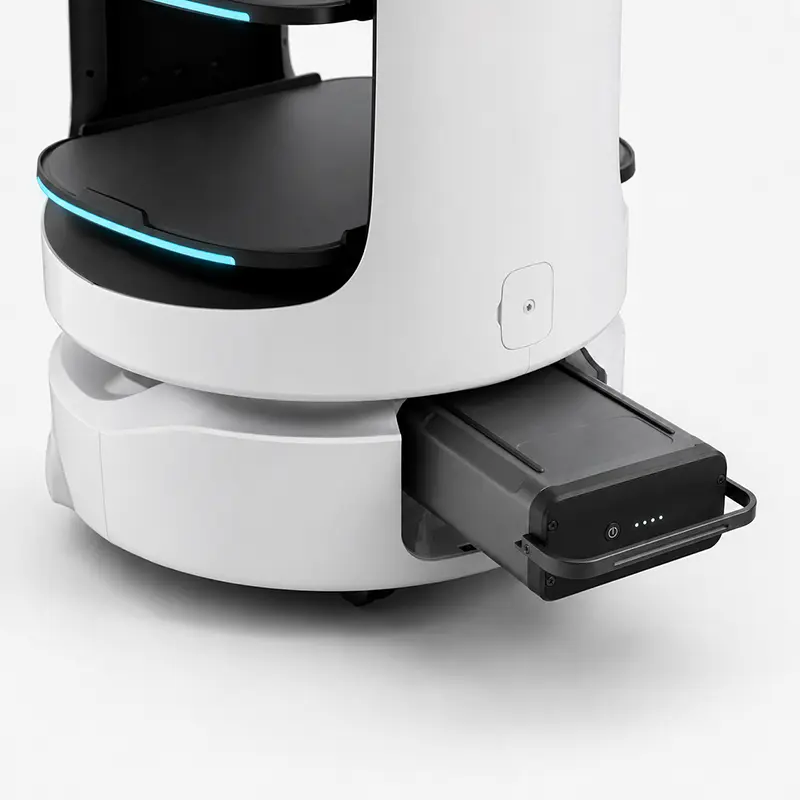
로봇 배터리는 런타임 이상의 기능을 지원해야 합니다. 또한 기계를 장착하고, 모터 및 액추에이터 부하를 처리하고, 충전 전략에 따라 작업하고, 통신이 필요할 때 로봇과 배터리 데이터를 교환해야 합니다.
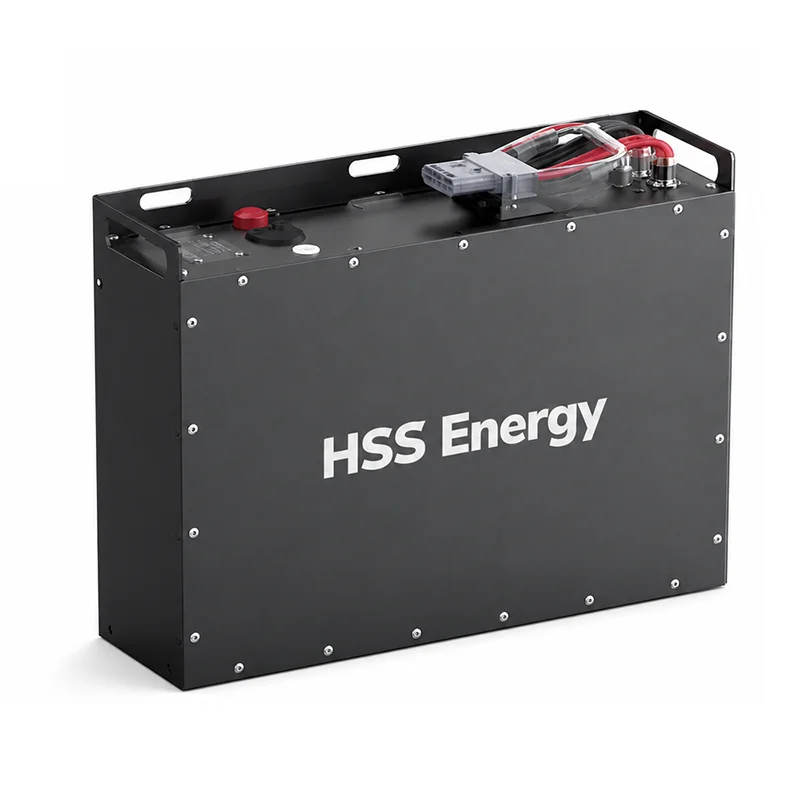
HSS 에너지는 배달 로봇, AGV, AMR 및 기타 자율 또는 이동 로봇 플랫폼용 로봇 배터리를 공급합니다. 공통 전압 플랫폼은 24V~48V를 포괄하며 일반적인 용량은 20Ah~100Ah입니다. 이 카테고리는 주로 LiFePO4 화학을 사용하며 최종 용량, 전류 용량, BMS, 통신 및 기계 레이아웃이 로봇을 중심으로 구성됩니다. 당사의 로봇 배터리 시리즈에는 다음과 같은 제품이 포함됩니다.48V 60Ah AMR 배터리, 24V 100Ah LiFePO4 배터리, 등등.
|
배터리 구성 검토를 위해 로봇 사양 보내기 로봇 유형 • 전압 • 런타임 • 전류 • 배터리 공간 • 충전 • 통신 • 수량 |
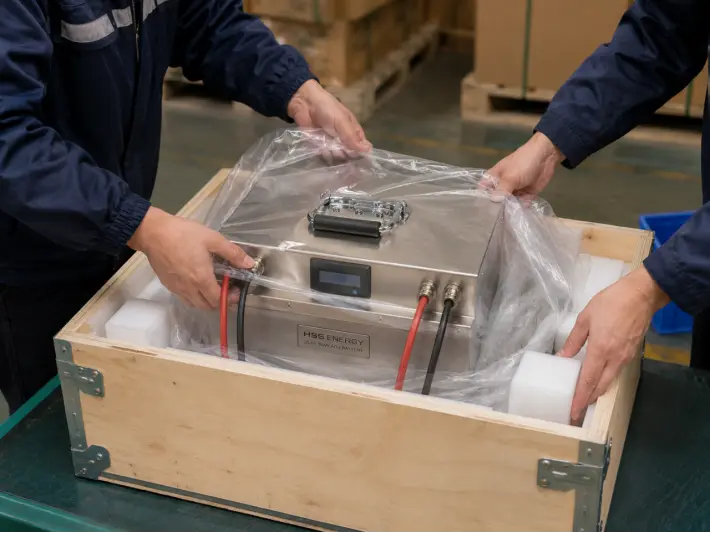
지속적으로 이동하는 배송 로봇, 워크스테이션 간에 부하를 이동하는 AGV, 사람과 장비 주위에서 동적으로 작동하는 AMR은 동일한 공칭 전압에서도 서로 다른 배터리 구성이 필요할 수 있습니다.
· 필요한 작동 시간
· 정상 및 피크 전류
· 모터 또는 액추에이터 부하
· 충전 빈도 및 사용 가능한 충전 기간
· 배터리 공간 크기 및 무게 제한
· 통신 및 모니터링 요구 사항
|
런타임과 피크 전류는 별도의 결정입니다. 배터리는 필요한 교대 근무에 충분한 Ah를 가질 수 있지만 BMS 또는 셀 구성이 가속 또는 기타 단기 부하 피크를 지원할 수 없는 경우 여전히 부적합합니다. |
HSS Energy 로봇 배터리 프로젝트는 일반적으로 24V~48V를 포괄하며 일반적으로 용량은 20Ah~100Ah입니다. LiFePO4는 특히 반복적인 사이클링, 예측 가능한 작동 및 일일 사용이 우선순위인 경우 이 범주의 주요 화학 물질입니다.
전압 플랫폼은 로봇 컨트롤러와 구동 시스템을 따라야 합니다. 그런 다음 작동 시간, 충전 기회 및 사용 가능한 공간을 기준으로 용량을 선택해야 합니다. Ah가 클수록 크기, 무게, 충전 시간도 늘어나므로 배터리가 크다고 자동으로 좋아지는 것은 아닙니다.
|
로봇 플랫폼 |
배터리 우선순위 |
|
배달 로봇 |
작동 시간, 컴팩트한 통합, 차량 중량 및 빈번한 정지 및 이동 동작. |
|
AGV |
듀티 사이클, 적재 중량, 경로 길이, 충전 창 및 차량 제어 시스템과의 통신. |
|
AMR |
동적 부하 프로필, 런타임, 피크 전류, 배터리 모니터링 및 자동 충전 전략. |
승인된 구성에 따라 배터리 데이터, 모니터링 또는 로봇 컨트롤러와의 통합을 위해 CAN, RS485 및 Bluetooth를 지원할 수 있습니다. 인터페이스 이름만으로 가정하기보다는 특정 프로젝트에 대한 정확한 통신 프로토콜을 확인해야 합니다.
일치하는 충전기를 구성할 수도 있습니다. 하루 종일 작동하는 로봇의 경우, 사용 가능한 충전 창구가 작동 일정과 일치하도록 배터리 용량과 충전기 전력을 함께 검토해야 합니다.
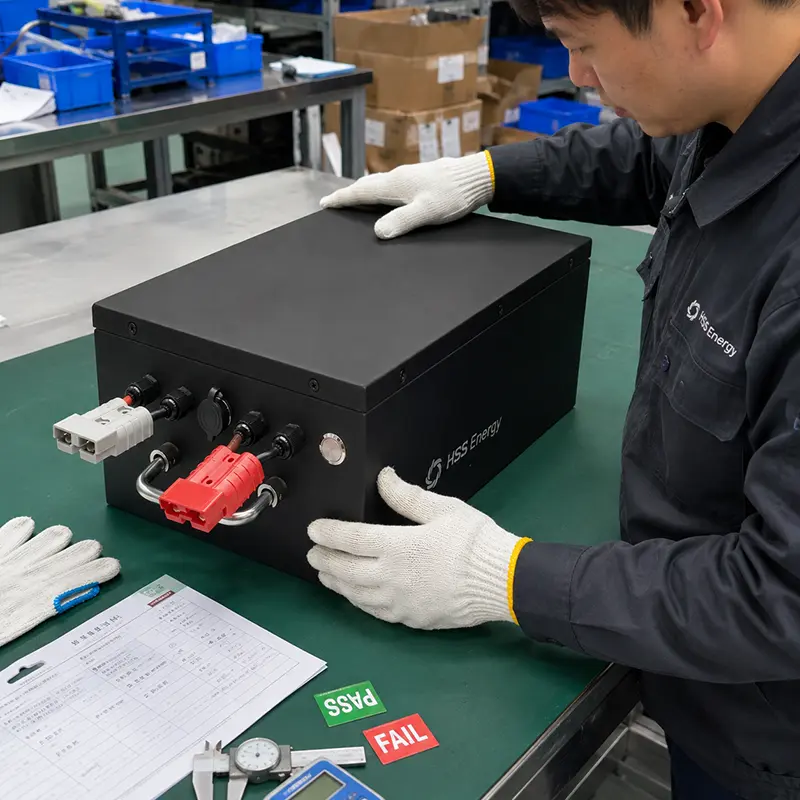
로봇 배터리는 고정 섀시나 배터리 베이에 맞아야 하는 경우가 많습니다. 따라서 커넥터는 카테고리 전반에 걸쳐 표준화되기보다는 실제 로봇이나 기계에 맞춰집니다. OEM 프로젝트의 경우 HSS Energy는 전기 사양과 함께 인클로저 치수, 케이블 방향, 커넥터 위치, 서비스 액세스 및 장착 요구 사항을 검토할 수 있습니다.
· 25.2V 25.6Ah 배달 로봇 배터리
· 25.6V 60Ah AGV 배터리
· 25.6V 100Ah AGV 배터리
· 48V 30Ah AMR 배터리
· 48V 60Ah AMR 배터리
이는 전체 제품 범위가 아닌 선택된 예입니다. 런타임, 전류 수요, 배터리 공간, 통신 및 충전 요구 사항에 따라 다른 24V-48V / 20Ah-100Ah 구성을 개발할 수 있습니다.
새로운 로봇 플랫폼 및 교체 프로젝트의 경우 HSS Energy는 전압, 용량, 전류 성능, LiFePO4 셀 구성, BMS, CAN/RS485/Bluetooth, 충전기, 커넥터, 인클로저, 치수, 케이블, 라벨링 및 기타 프로젝트별 요구 사항을 검토할 수 있습니다.
|
일반적인 개발 워크플로 요구사항 -> 배터리 제안 -> 프로토타입 -> 로봇 테스트 -> 확정 -> 대량생산 |
실제 로봇에서 샘플을 테스트하는 것은 생산 사양이 확정되기 전에 런타임, 현재 동작, 통신, 충전 및 물리적 적합성을 확인하는 데 유용합니다.
로봇 유형 및 애플리케이션, 필요한 전압, 필요한 작동 시간, 정상 및 피크 전류, 모터 정보, 배터리 공간 크기, 충전 방법, CAN/RS485/Bluetooth 요구 사항, 커넥터 요구 사항 및 예상 주문 수량을 보냅니다.
|
가장 빠른 시작 방법 가능한 경우 로봇 전기 다이어그램, 기존 배터리 사양 또는 배터리 구획 도면을 문의와 함께 보내주세요. |
어떤 전압과 용량 범위가 일반적입니까?
HSS 에너지 로봇 배터리 프로젝트는 일반적으로 24V~48V, 약 20Ah~100Ah를 포괄합니다.
어떤 화학이 사용됩니까?
이 카테고리는 주로 LiFePO4를 사용합니다.
배터리가 로봇과 통신할 수 있나요?
예. CAN, RS485 및 Bluetooth는 프로젝트에 따라 선택 사항입니다. 정확한 프로토콜은 로봇 컨트롤러로 확인해야 합니다.
충전기를 제공해 주실 수 있나요?
예. 승인된 배터리 시스템에 적합한 충전기를 구성할 수 있습니다.
배터리 인클로저와 커넥터를 맞춤 설정할 수 있나요?
예. 실제 로봇을 중심으로 기계적 치수, 인클로저, 커넥터 및 케이블 레이아웃을 검토할 수 있습니다.